
近日,机器人技术与系统全国重点实验室刘英想教授团队在多维超声振动领域研究取得重要进展,相关研究以《六维超声振动实现多模式物体操控》(Six-dimensional programmable ultrasonic vibration for multimodal object manipulation)为题发表于《国家科学评论》(National Science Review)。该研究为高灵活性、多功能超声操控提供了一种新思路。
超声操控凭借丰富的操控形式和良好的适用性,在精密制造、微纳操作和生物医学等领域展现出广阔的应用前景。然而,传统超声操控主要依赖超声振动经流体介质传播间接实现物体操控,其操控性能受到介质特性、物体尺寸及材料属性等因素的制约。尽管超声相控阵和声全息等技术拓展了操控功能,但通常需要复杂的换能器阵列、机械结构或控制算法,难以兼顾系统简洁性、操控灵活性与功能多样性。因此,探索新的超声振动生成方法及物体操控机理,发展兼具多功能与高适应性的超声操控技术,成为该领域的重要研究方向。
针对上述挑战,团队提出了六维超声振动的概念及其生成方法,设计了由五个正交分布的压电金属复合梁构成的六维超声振动装置。利用水平梁纵向振动与竖直梁弯曲振动模态耦合,单路信号激励即可在操控表面协同生成沿面内轴的平移振动与绕面内轴的旋转振动分量,激励竖直梁的纵向振动模态则可独立生成沿法向轴的平移振动分量。通过调节激励信号间的相位差,利用面内平移振动分量的矢量合成等效生成绕法向轴的旋转振动分量,最终实现操控表面三维平移与三维旋转振动分量的可控生成,如图1所示。在此基础上,团队构建了线性振动场、空间椭圆振动场等多种可编程超声振动场。利用振动表面与物体之间的动态接触及摩擦耦合作用,将操控表面的多维振动转化为被操控物体的定向运动,直接在弹性体表面实现了多种物体的排列、聚集、平移、旋转及弹跳等多模式操控,如图2所示。
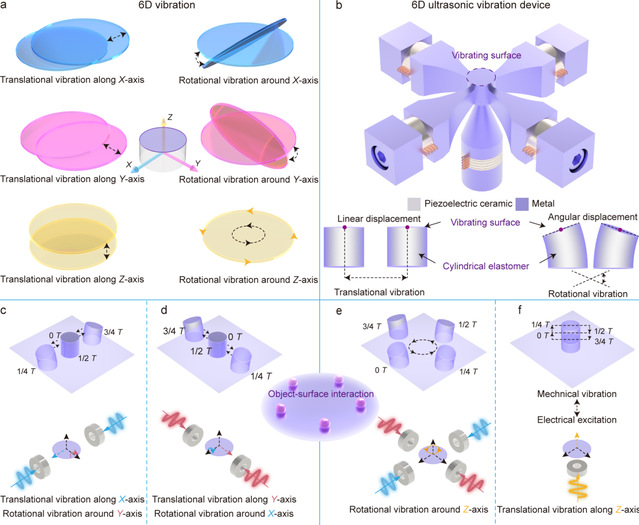
图1 六维超声振动的概念及其生成方法
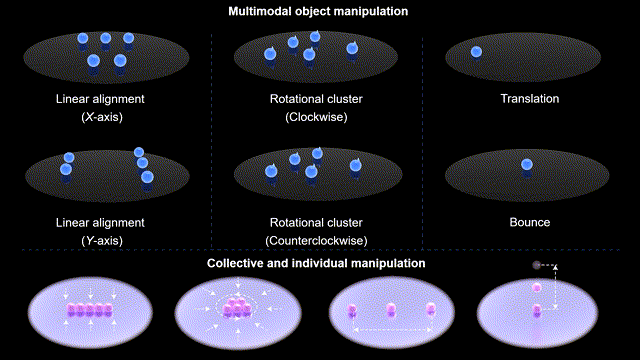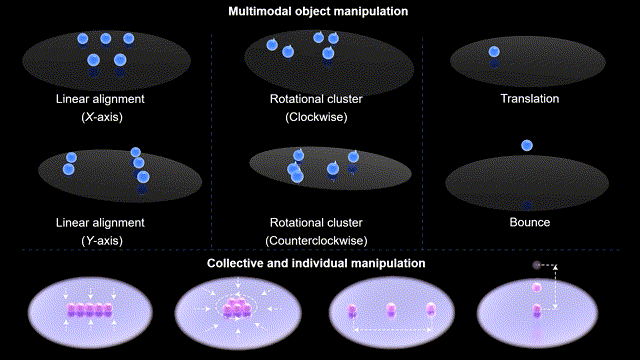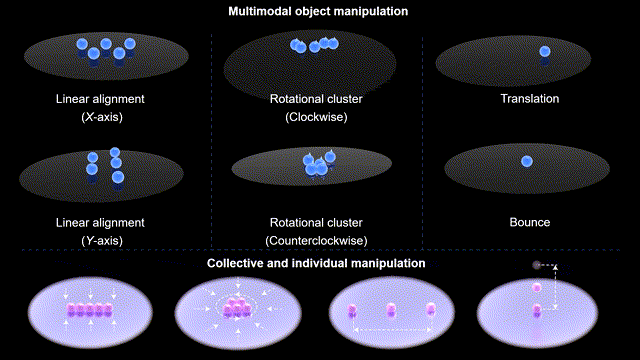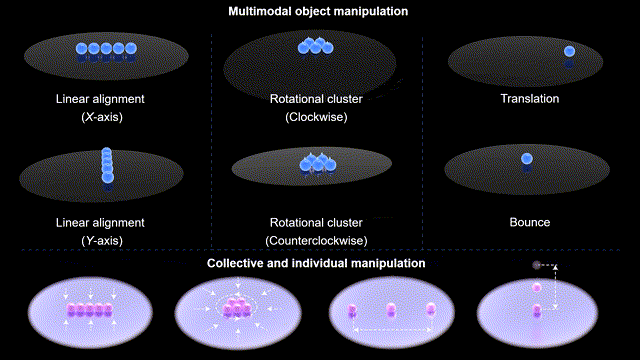
图2 多模式物体操控
团队进一步展示了对不同材料、形状及尺度物体的高适应性操控,如图3所示。实验对象涵盖聚合物、玻璃及金属等多种材料,形状包括球体、立方体、圆柱体及不规则粉末颗粒,尺寸范围跨越微米至厘米尺度。此外,团队还验证了采用多维超声振动实现生物体多自由度操控的可行性,在液体环境中实现了斑马鱼胚胎的整周连续旋转及虾卵集群的定向平移,为生物体的多角度观测及群体操控提供了新的技术途径。该研究采用弹性体表面多维超声振动实现了高灵活性的物体操控,为操控系统的简化性、操控模式的多样性及操控对象的高适应性兼备提供了一种有效解决思路。
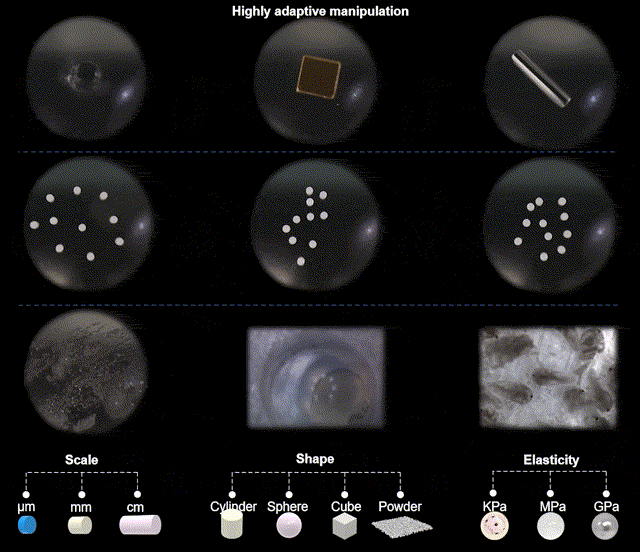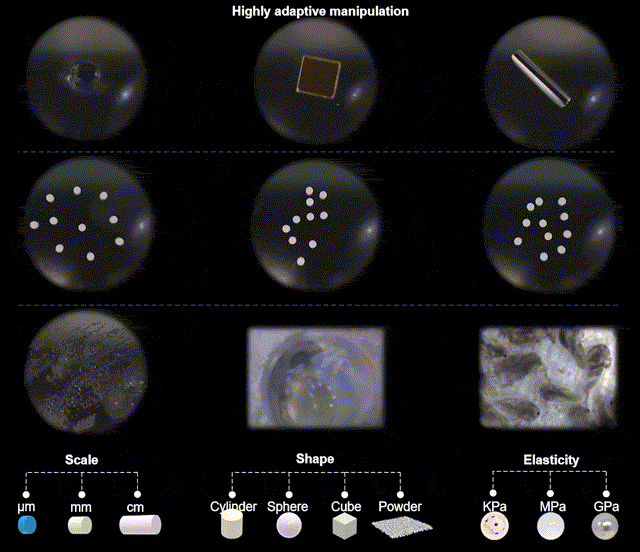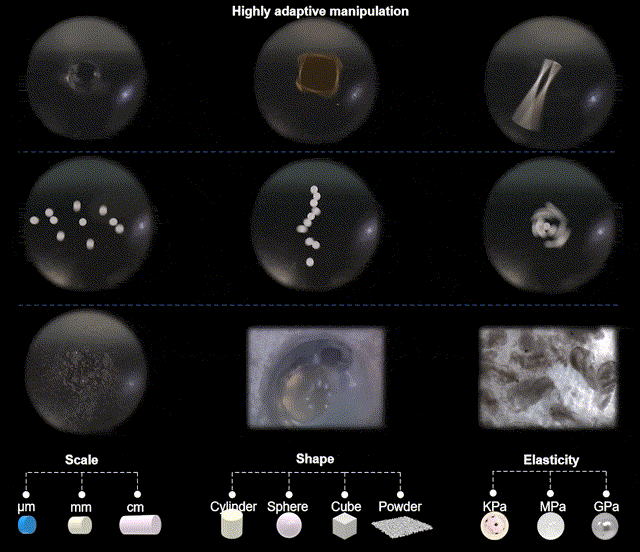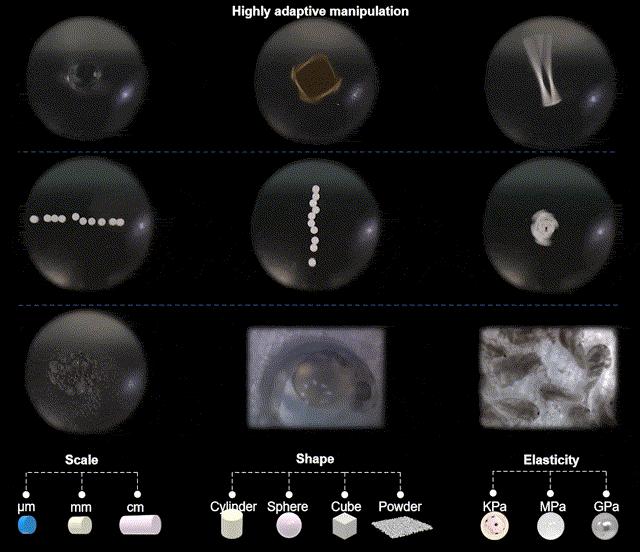
图3 高适应性物体操控
哈工大为论文唯一完成单位与通讯单位。机器人技术与系统全国重点实验室刘英想教授为论文通讯作者,博士生赵昱著、张仕静副研究员和闫纪朋教授为论文共同第一作者,邓杰教授、李京副教授和关景晗副研究员为论文共同作者。
该项研究工作得到国家自然科学基金资助。
论文链接:https://doi.org/10.1093/nsr/nwag711
新闻链接:https://news.hit.edu.cn/2026/1120/c1510a244124/page.htm
